手机:18688976300(彭生) 15222276387(白生)
邮箱:pengwl@honred.com
QQ:176496342
地址:深圳市宝安石岩润腾工业园A1栋二层
2026 年以来,3C 电子产线上一个变化比较明显:协作机器人不再只出现在搬运、上下料这类外围工序,而是开始进入锁付与拆卸这类直接作用于工件的核心工位。
推动这一变化的原因并不复杂。3C 产品迭代快、批量小、换型频繁,传统专机在换型时往往要重新设计治具甚至调整整段产线,投入与周期都不小。协作机器人本体的柔性特点——负载适中、可拖动示教、安全等级较高、可与人在同一工位协作——恰好对应了这种多品种、小批量的节奏。末端挂上电批或螺丝供料模块后,一台协作机器人既能锁付、也能拆卸,换型时主要调整程序与末端工具,而不是推倒重来。
但柔性并不意味着什么都能干。在M0.8-M2.0螺丝拆卸方案这类场景里,协作机器人遇到的约束相当具体,大致有三条。第一是精度:协作机器人本体的重复定位精度通常在 ±0.02~0.05mm 量级,而微小螺丝槽型浅、批头接触面小,对同轴度与垂直度很敏感,仅靠本体精度并不足以稳定套入螺丝槽。第二是刚性:拧紧与旋出都会产生反作用扭矩,协作机器人关节的柔顺性在这里反而成为负担,需要靠力控或浮动机构补偿。第三是节拍:协作机器人的运动速度通常低于直角坐标或专用机构,在追求高节拍的整机上不一定占优。
因此,比较务实的做法是分工而不是替代:让协作机器人负责真正需要柔性的环节——上下料、多品种切换、非规则姿态的工件搬运,而把对精度和刚性要求最高的锁付与拆卸动作交给直角坐标平台或专用微小螺丝拆卸设备完成。两者组合,既保留了换型灵活性,也不牺牲工艺稳定性。
这也解释了一个现象:在 3C 拆锁工位上,真正先落地的往往不是机器人直接拧螺丝,而是机器人加专用拆锁模块。末端由专用模块负责对位、扭力控制与螺丝取放,机器人只负责把它准确送到位。这样既回避了本体精度与刚性的短板,又获得了多品种共线的能力。
对制造企业而言,判断协作机器人是否适合某道拆锁工序,可以先问三个问题:换型频率有多高?单点位的精度与扭力窗口有多窄?节拍要求是否允许机器人本体的速度上限?如果换型频繁、扭力窗口较窄、节拍压力不大,协作机器人加专用拆锁模块会是性价比较高的组合;反之,若节拍是首要指标,专用在线设备仍然更合适。
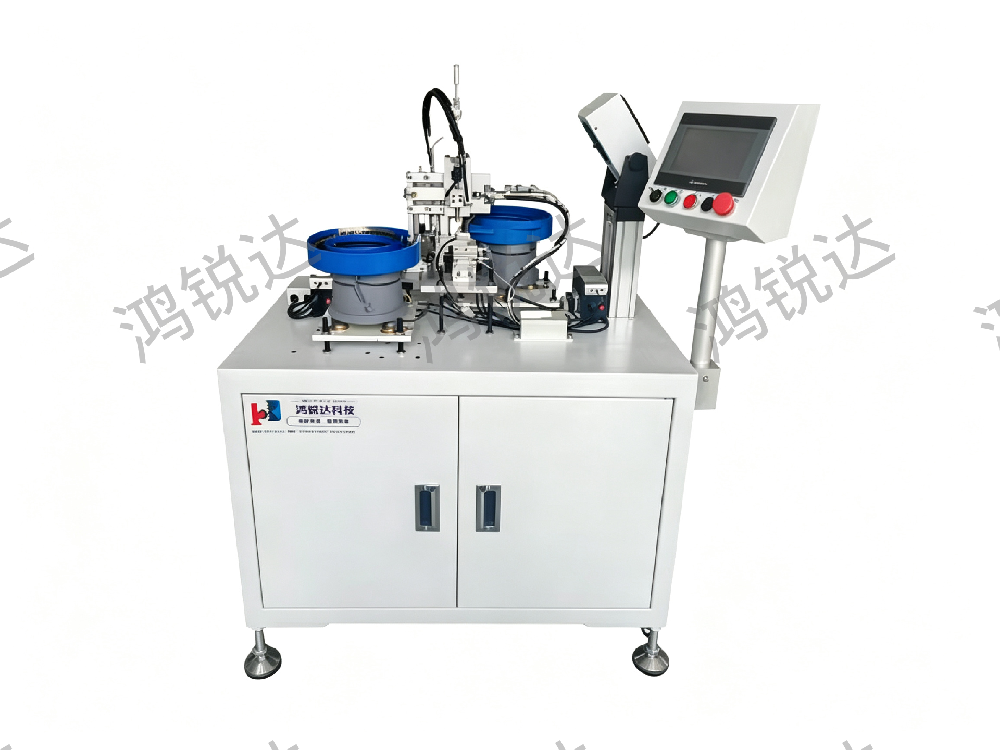
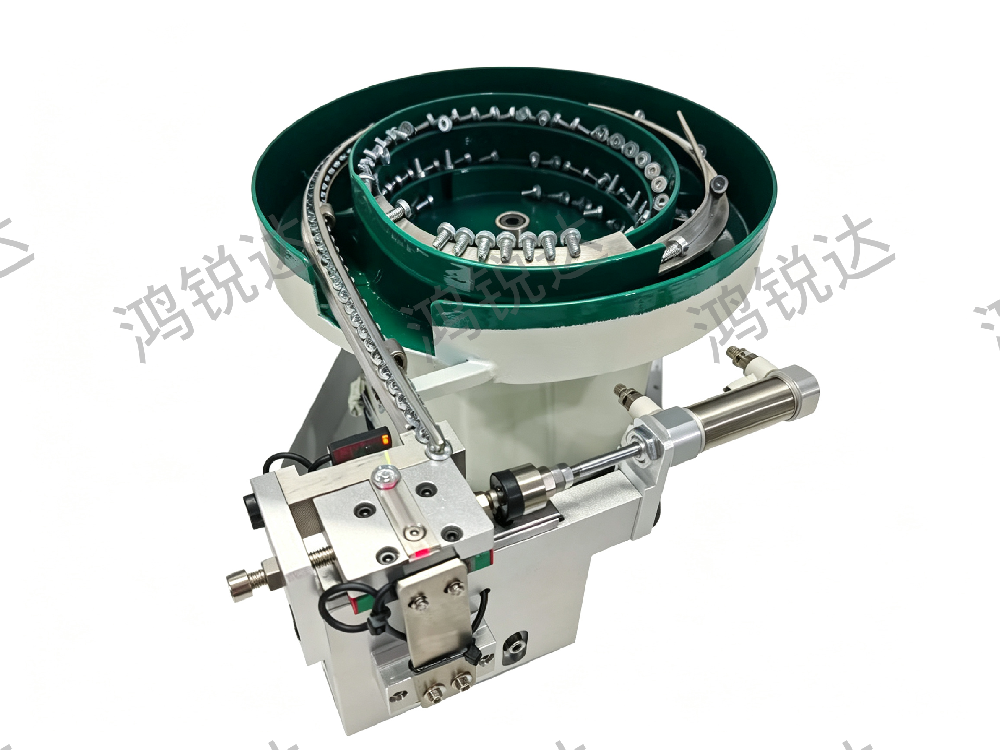
深圳市鸿锐达科技在自动锁螺丝与拆锁一体设备方向有长期积累,其视觉自动拆螺丝机与视觉锁付单元可作为拆锁工位的专用模块,与协作机器人或直角坐标平台配合使用,帮助产线在柔性与稳定性之间找到平衡,相关需求也可按产品结构做非标定制。