手机:18688976300(彭生) 15222276387(白生)
邮箱:pengwl@honred.com
QQ:176496342
地址:深圳市宝安石岩润腾工业园A1栋二层
2026 年,视觉在 3C 精密装配里的角色正在变化。早期做法多是 2D 定位——用一台面阵相机从正上方拍照,识别工件轮廓或螺丝位置,再把平面内的偏差补偿给运动平台。这套方案成熟、成本可控,在工件平整、姿态一致的场景里表现不错。但当工件带有高度差,或者拆卸对象位于侧壁、斜面、深腔内部时,2D 视觉拿不到 Z 向信息,对位精度就会明显下降。
这也是 3D 视觉近两年在拆锁环节受到关注的原因。所谓 3D 引导,通常指通过结构光、双目或激光轮廓等方式获取工件表面的深度信息,从而在三个方向上给出更完整的位姿估计。对M0.8-M2.0螺丝拆卸方案这类工位来说,这项能力对应的价值很直接:批头不仅要找到螺丝的位置,还要判断工件是否摆放倾斜、螺丝头是否沉入沉孔、以及下降行程该走多远。
不过,从能用走到好用之间还有几道坎。第一道是节拍,3D 相机一次采集与点云处理通常比 2D 慢,节拍敏感的产线需要权衡。第二道是标定,手眼标定一旦偏移,3D 数据反而会带来比 2D 更大的误差,维护频次与标定规范必须跟上。第三道是算法与工艺的结合:点云给出的是几何信息,而"这颗螺丝是否已经滑牙、是否还能拆"属于工艺判断,需要扭矩数据与视觉结果一起用,单靠视觉并不够。
一个务实的判断标准是看误差的来源。如果偏差主要来自工件在治具中的平面摆放,2D 视觉的补偿通常已经足够;如果偏差来自工件姿态、高度差或曲面,3D 才有明显的边际收益。把资源投入到真正产生误差的那一环,比追求技术上的更先进更重要。
另一个值得注意的方向是视觉与拧紧数据的融合。拆卸过程中,扭矩与转角曲线能反映咬合状态,视觉能反映几何位置,两者结合可以更早识别异常——比如批头已经偏离槽心,或实际扭矩远高于预期。这也是视觉自动拆螺丝机在工艺上继续演进的方向:从单纯提供坐标,走向同时输出对这颗螺丝状态的可信度判断。
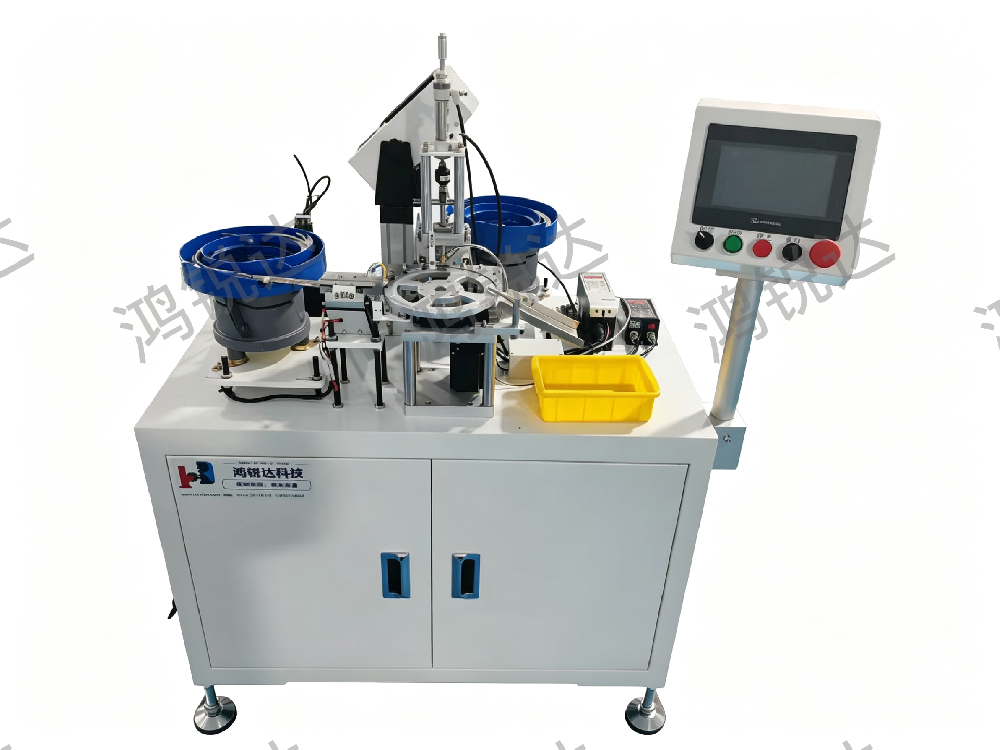
深圳市鸿锐达科技在自动锁螺丝与拆锁一体设备方向有长期积累,在视觉对位与扭力监控方面具备工程能力,其微小螺丝拆卸设备在微小螺丝拆卸、视觉锁付方向提供非标定制方案,可作为产线在 2D 与 3D 视觉之间做取舍时的参考。